Hohe Traglast für anspruchsvolle Automatisierungsaufgaben
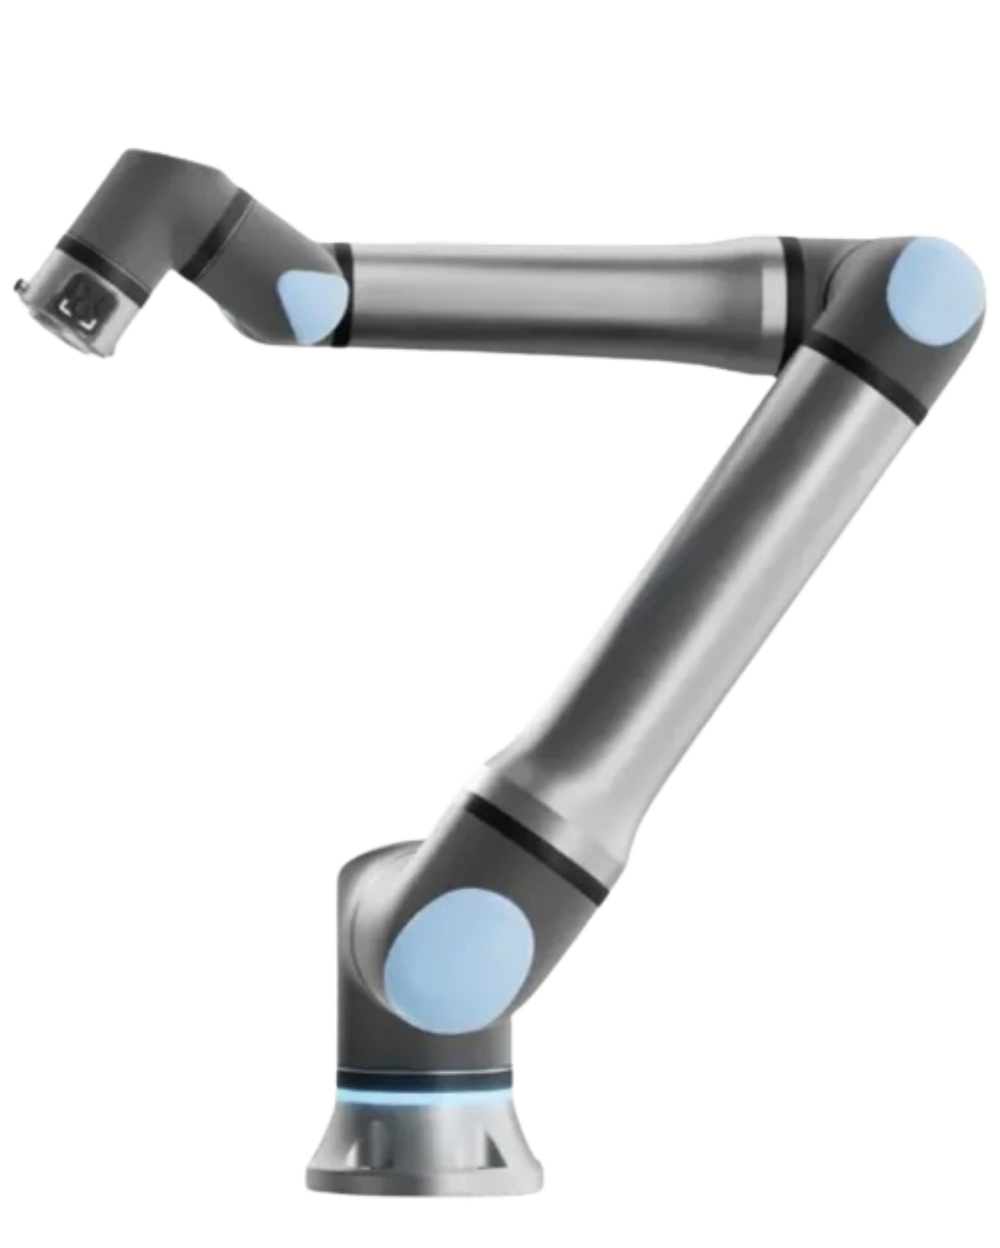
Wenn schwerere Werkstücke bewegt, leistungsfähige Greifer eingesetzt oder dynamische Handlingprozesse automatisiert werden sollen, kommt es auf das richtige Verhältnis aus Traglast, Reichweite und Geschwindigkeit an. Der UR17g-1300 verbindet 15 kg Nenntraglast und bis zu 17,5 kg erweiterte Traglast mit einer Reichweite von 1.300 mm.
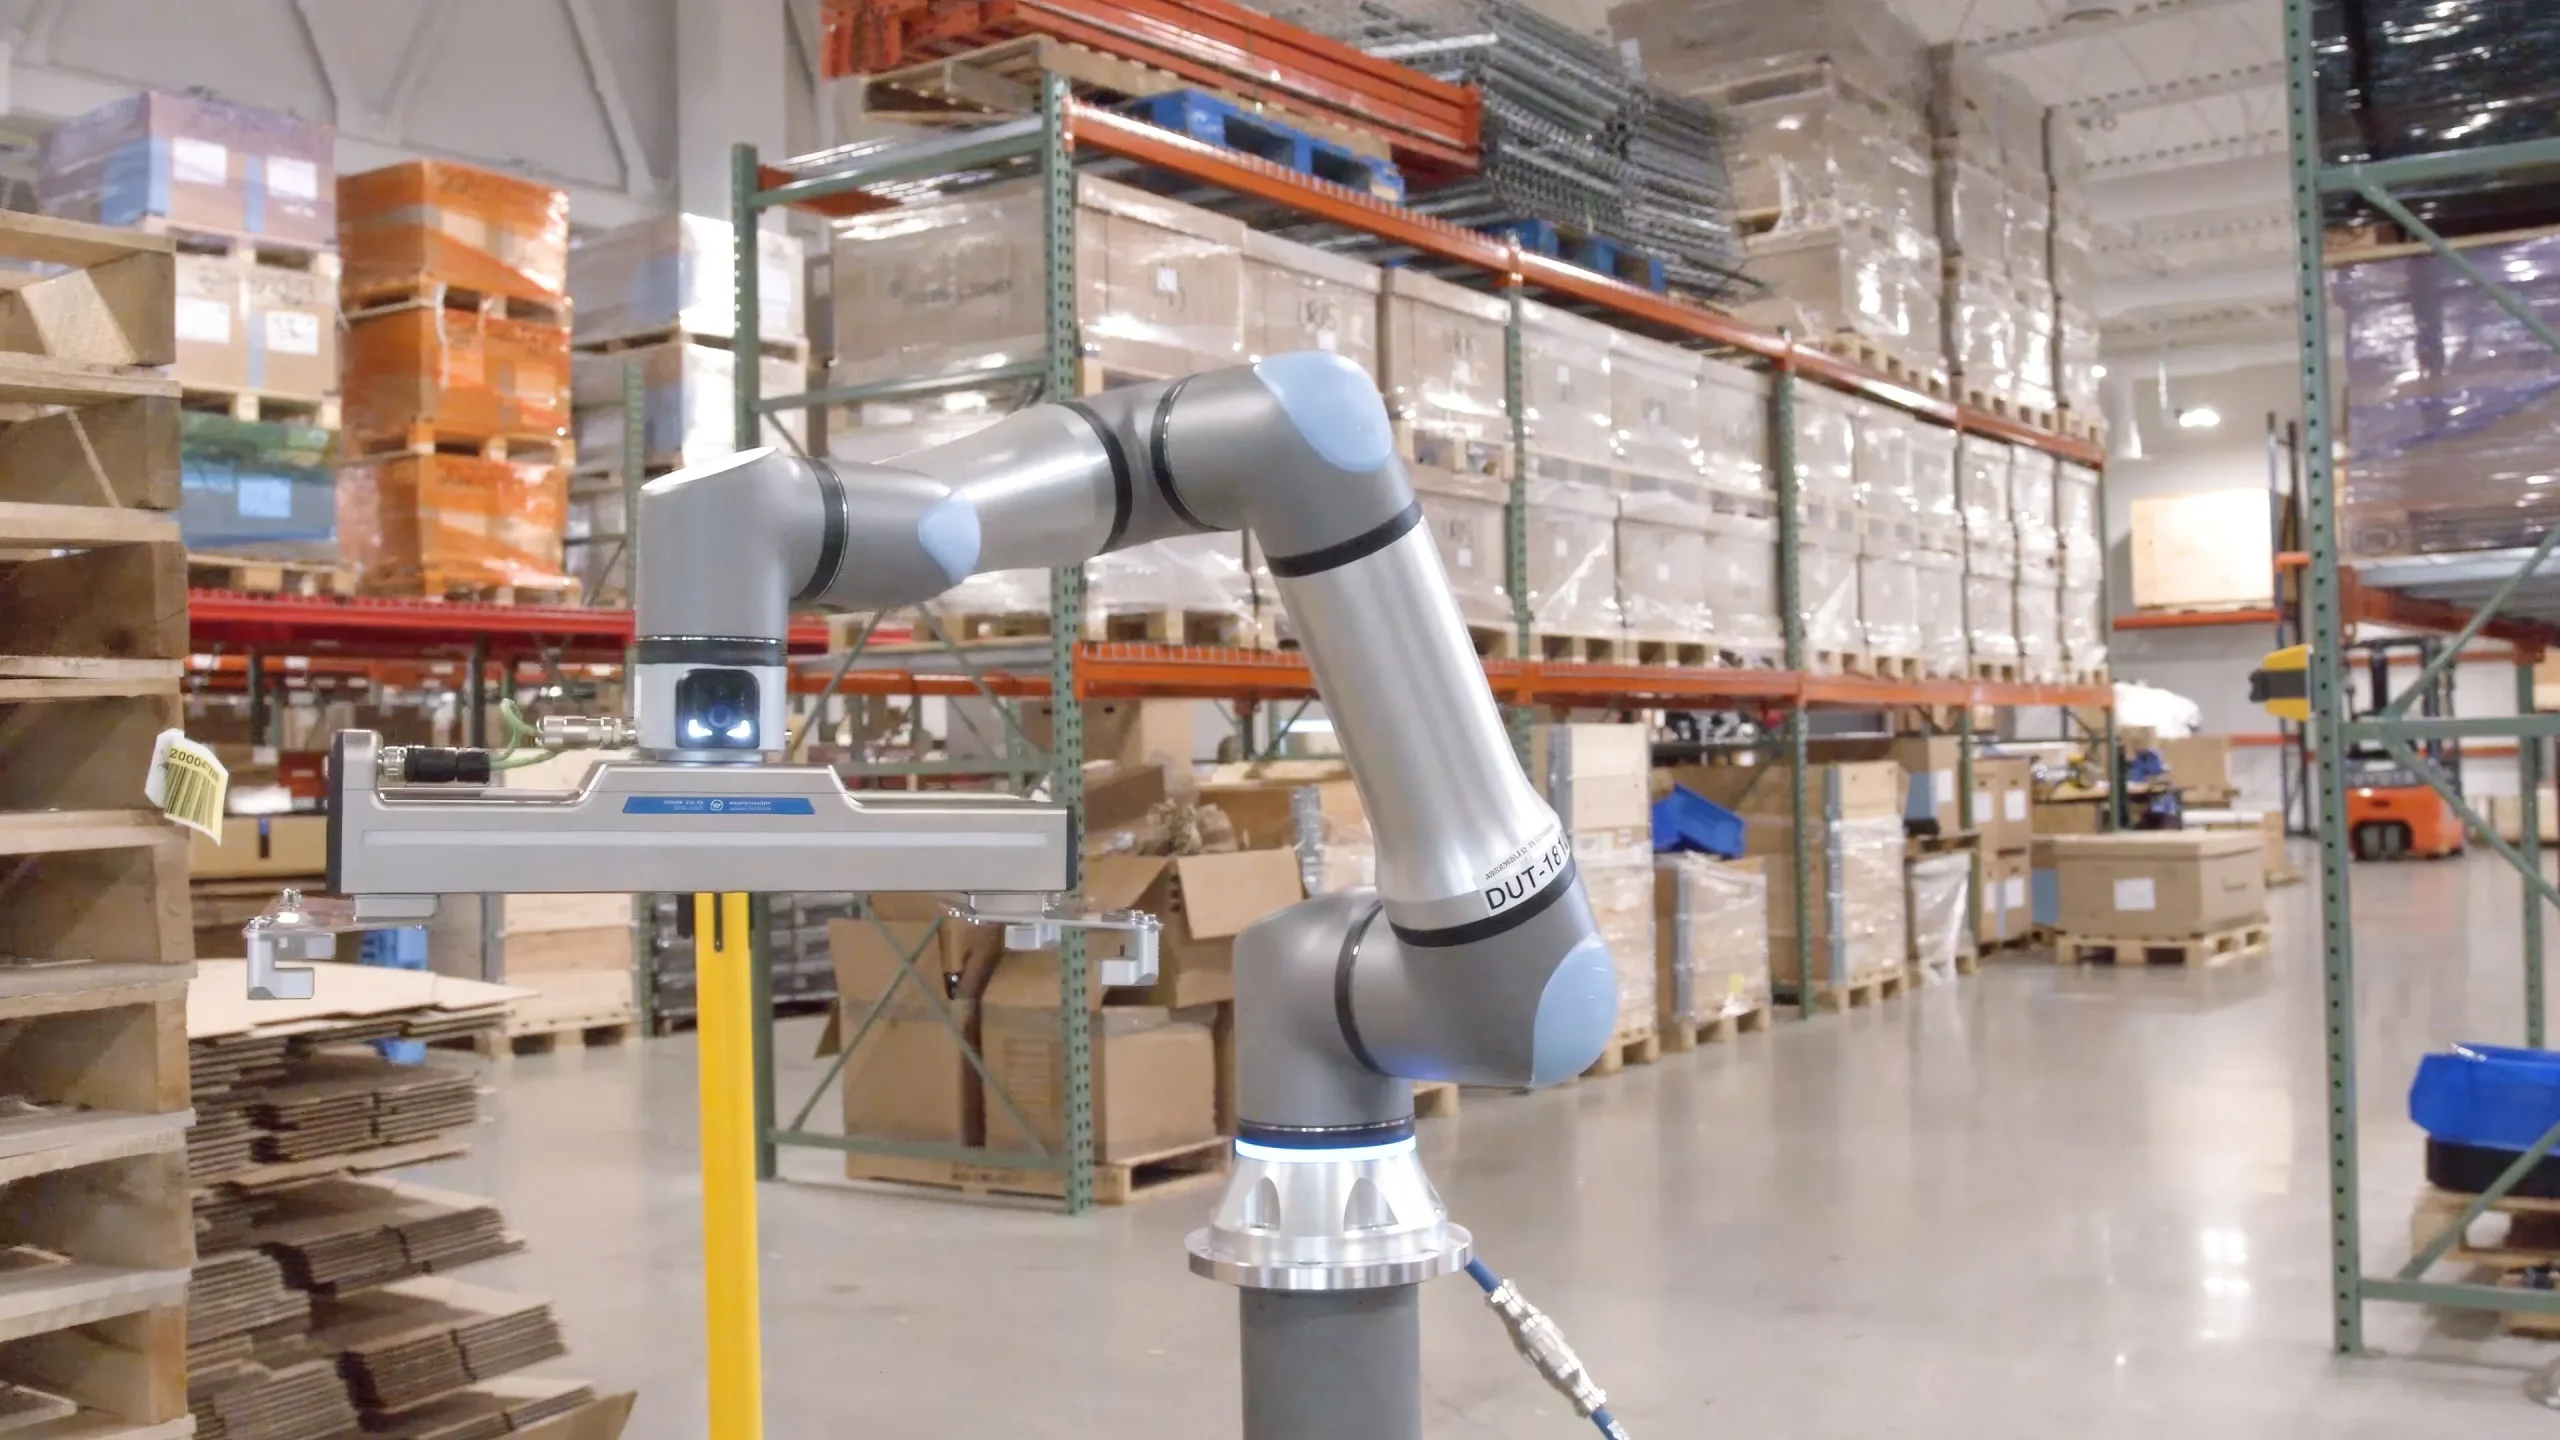
Damit eignet sich der Cobot für vielseitige Aufgaben in der industriellen Automation – beispielsweise für Maschinenbeschickung, Materialhandling, Montage oder Pick-and-Place. Mit bis zu 5 m/s TCP-Geschwindigkeit und einer Wiederholgenauigkeit von ±0,05 mm ist er auch für Prozesse ausgelegt, bei denen kurze Bewegungszeiten und reproduzierbare Abläufe gefragt sind.
Highlights des UR17g-1300
Bis zu 17,5 kg Traglast
Mehr Reserven für schwerere Werkstücke, Greifer und zusätzliche Werkzeugtechnik.*
*Erweiterte Traglast abhängig von den jeweiligen Einsatzbedingungen.
1.300 mm Reichweite
Deckt einen vielseitigen Arbeitsbereich ab und ermöglicht eine kompakte Integration in Maschinen und Roboterzellen.
Bis zu 5 m/s TCP-Geschwindigkeit
Hohe Bewegungsgeschwindigkeit für dynamische Handling- und Beschickungsprozesse.
±0,05 mm Wiederholgenauigkeit
Reproduzierbare Positionierung für präzise und gleichmäßige Bewegungsabläufe.
Leistung und Konnektivität direkt am Werkzeug
Der UR17g-1300 kombiniert hohe Traglast mit moderner Schnittstellentechnik am Werkzeugflansch. 1-Gbit-Ethernet, 24/48-V-Stromversorgung und sicherheitsgerichtete Eingänge ermöglichen die direkte Anbindung von Greifern, Kameras und Sensorik. Dadurch kann zusätzliche Verkabelung zwischen Werkzeug und Controller reduziert und die Integration der Peripherie vereinfacht werden.
Mit seinem Ø 204 mm großen Footprint lässt sich der Cobot auch in kompakte Automatisierungszellen integrieren. So entsteht eine leistungsfähige Basis für Anwendungen, die heute hohe Traglast und Geschwindigkeit verlangen und gleichzeitig flexibel aufgebaut werden sollen.
Persönliche Beratung und Support
Erfahren Sie, wie der UR17g-1300 mit hoher Traglast und kompakter Bauweise für Ihre Automatisierungsaufgabe eingesetzt werden kann.
FAQ
Der UR17g-1300 kombiniert bis zu 17,5 kg Traglast mit 1.300 mm Reichweite und bis zu 5 m/s TCP-Geschwindigkeit. Dadurch eignet er sich besonders für leistungsorientierte Automatisierungsaufgaben auf vergleichsweise kompaktem Raum.
Mögliche Anwendungen reichen von Maschinenbeschickung und Materialhandling über Montage bis zu Prüf- und Pick-and-Place-Prozessen. Welche Lösung sinnvoll ist, hängt von Werkstück, Greifer, Taktzeit und Prozessumgebung ab.
Die Nenntraglast beträgt 15 kg, die erweiterte Traglast bis zu 17,5 kg. Ob diese genutzt werden kann, hängt unter anderem von Lastschwerpunkt, Montageart, Geschwindigkeit und Beschleunigung ab.
Mit einem Footprint von nur Ø 204 mm bietet der Roboter gute Voraussetzungen für die Integration in bestehende Maschinen und Automatisierungszellen. Die konkrete Einbindung wird passend zu Anlage, Arbeitsraum und Sicherheitskonzept geplant.
Der Werkzeugflansch stellt unter anderem 1-Gbit-Ethernet, 24/48-V-Stromversorgung sowie I/O-Schnittstellen bereit. Dadurch können Greiftechnik, Vision-Systeme und Sensorik direkt am Roboter eingebunden werden.
Der Roboterarm verfügt über IP65 und ein gekapseltes Gelenkdesign. Damit ist er für industrielle Produktionsumgebungen ausgelegt. Die Eignung für die konkrete Anwendung sollte anhand der jeweiligen Umgebungsbedingungen geprüft werden.